机器人“眼睛”三大死穴,有解了——杭州时空张量机器人(UniTensor)
2017 年,某海外头部人形机器人抱着纸箱误判台阶,摔下舞台;2025 年,某车企人形机器人因识别透明水瓶失误发生翻倒;同年,某商场搭载2D 视觉方案的跳舞机器人,因低照度环境下台阶识别失败,砸落舞台。十年间,全球头部实体机器人,屡屡栽在同一个核心难题上:看不准真实世界。
透明玻璃、反光金属与地面微小零件,正是机器人视觉最容易失效的三类典型目标。
一、机器人眼睛的死穴
三类失效的场景各有各的成因:低矮微小目标看不清,透明物体测不准,反光表面看不到。在暗光、强光等工况下,难度还会叠加。
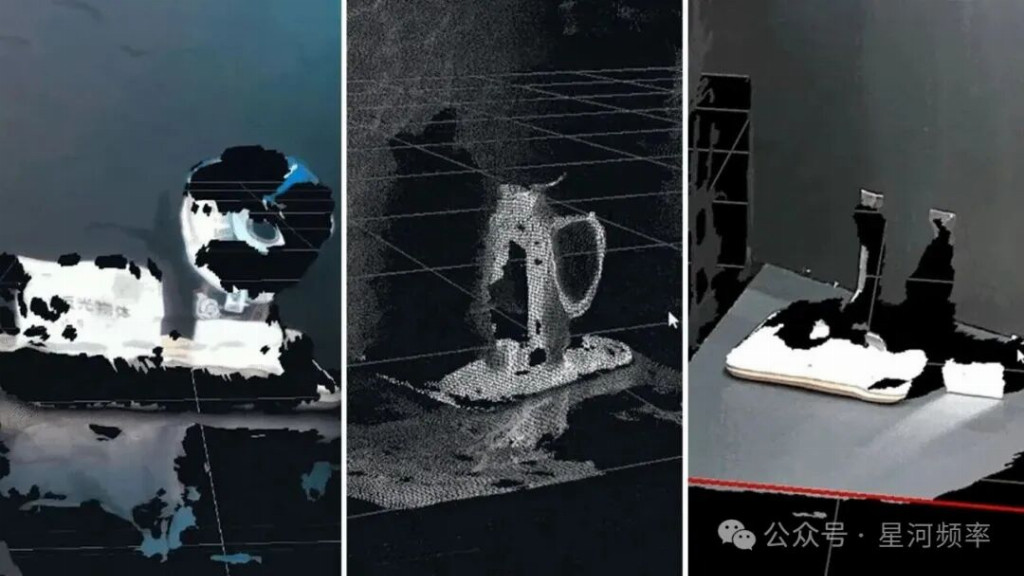
传统感知设备成像缺陷示例
问题的症结不在于算法。光线穿过玻璃时,一部分透射、一部分镜面反射,传统视觉方案拿到的是一段“缺失”的信息——机器人看到的不是一只杯子,而是一个洞。它不知道该在哪里收拢手指,也不知道该用多大力气。
主流的多传感器融合方案也未能根治:激光与相机采样时序不一致,导致时空不同步;点云与图像坐标系依赖反复标定校准;玻璃表面还会产生不存在的“幽灵点云”;此外,系统只有单帧空间信息,缺乏连续时序的动态感知。
二、机器人眼睛的新解法
杭州时空张量机器人科技有限公司(UniTensor)给出的解法——让计算先于成像发生。依托“先计算,后成像”的空间计算成像架构,让光在抵达感光元件之前先完成空间计算。
据企业介绍,时空张量以天眼·Tensopt SIC-MR-30 7D空间智能传感器(以下简称“天眼”)为核心,将激光 TOF、视觉与 IMU 在前端物理级融合,一套系统同步实现清晰成像、精准测距与时空对齐。
该方案不依赖物体表面纹理与反射特性做推算,可对玻璃、镜面等高反光、透明物体实现无孔洞完整重建,补齐了机器人视觉在材质适应性上的短板。
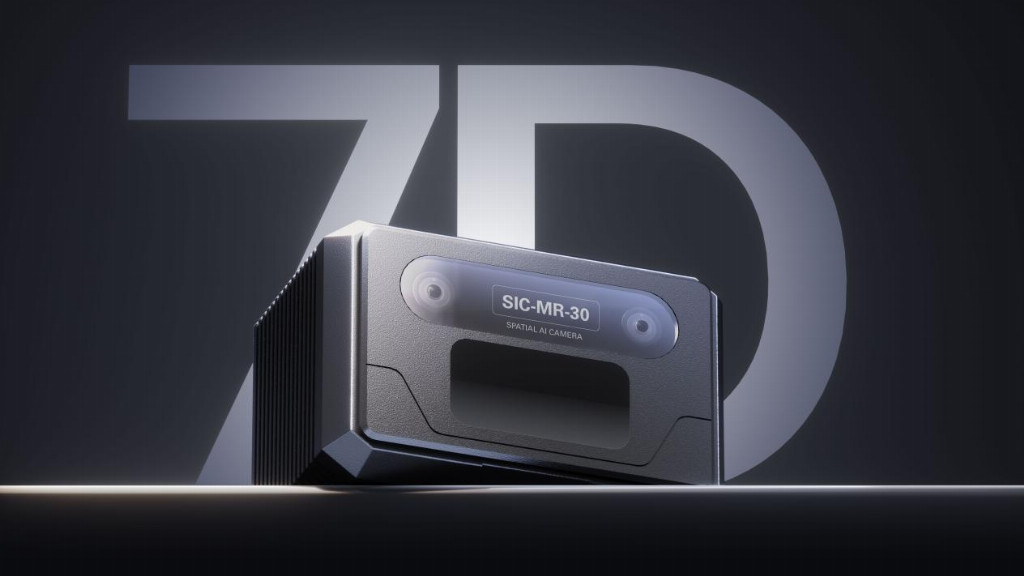
杭州时空张量7D空间智能传感器——天眼Tensopt
三、指标背后的实际能力
从指标来看,机器人版天眼 SIC-MR-30 支持 0.15-30 米超宽距离感知,近距离可达毫米级精度,远距离保持厘米级精度;点云输出3072 万点/秒,全分辨率帧率 25Hz。在户外 100k Lux 强光下能稳定成像,隧道口明暗骤变、反光墙面等场景同样适用。
这组性能指标对应的是三类过去频繁失效的任务:低矮微小的螺丝、瓶盖、异形工件的识别;透明玻璃杯、保鲜膜等透明物体抓取;高反光焊点与不锈钢表面的检测。
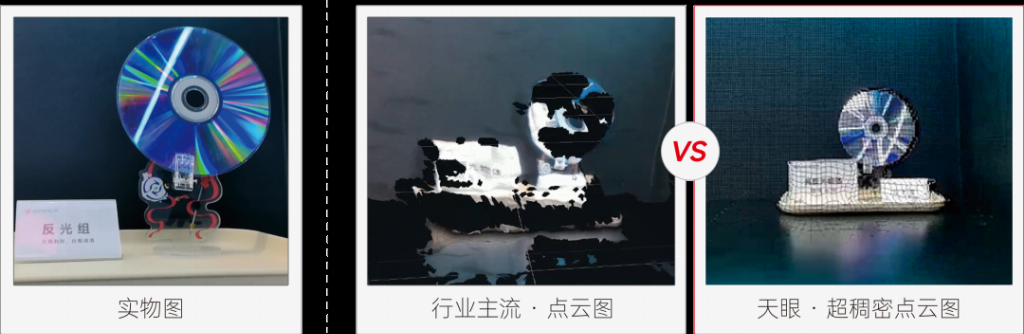
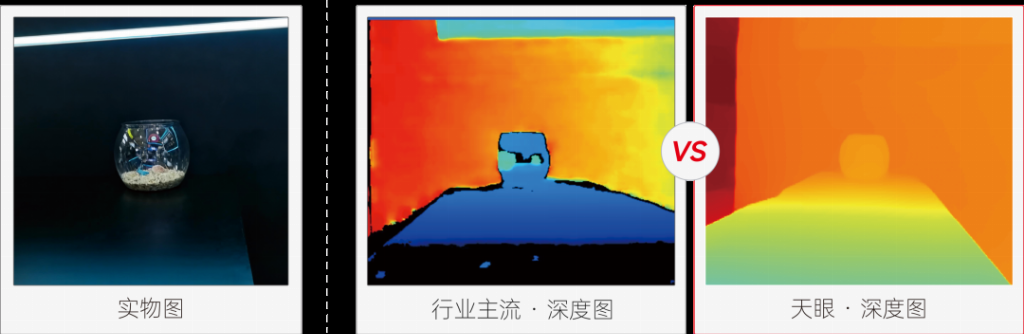
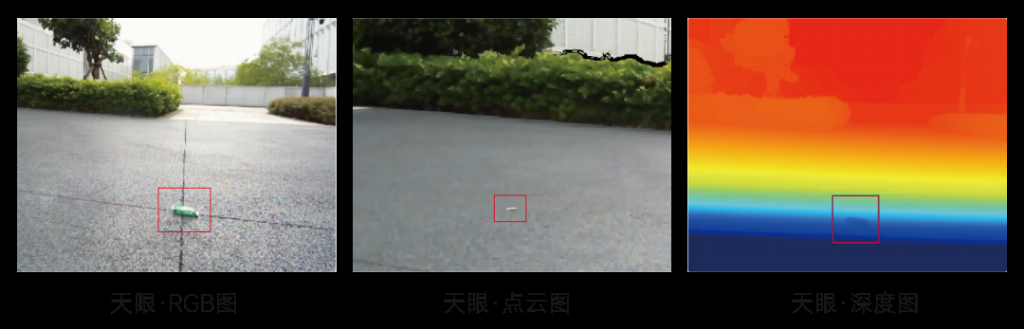
杭州时空张量7D空间智能传感器成像对比
单纯看得清还不够,机器人需要的是可计算、可训练的结构化数据。天眼输出的 7D 数据包含 X/Y/Z 空间坐标、RGB 外观语义与 T 时间动态,可直接供给世界模型与 VLA 模型训练,为人形机器人、四足机器狗、轮式移动机器人、特种作业机器人提供全天候感知能力。
四、重塑机器人感知上限
“AI教母”李飞飞在7月底的一档硅谷创投播客节目中判断,机器人下一阶段的关键竞争,是“谁能更快生成大量可学习、可交互、可验证的物理世界”。而数字孪生的第一步不是生成,是采集。
机器人眼睛不只是零部件,更是物理世界的核心数据入口。视觉有多强,机器人的未来就有多广。
这类能力已经开始进入真机验证:车载版 SIC-PV-200 正在头部新能源车企开展上车测试,机器人版正与某具身智能业务主体推进深度合作。
关于杭州时空张量机器人科技有限公司
杭州时空张量机器人科技有限公司(UniTensor)由中科摇橹船联合中国工程物理研究院、清华大学联合创立,是一家聚焦“具身之眼”与全球海外业务的空间计算智能感知企业。公司品牌为“时空张量 UniTensor”,产品品牌为“天眼 Tensopt”,产品型号包括机器人版 SIC-MR-30 与车载版 SIC-PV-200,为具身智能与智能汽车两大万亿级赛道提供全天候视觉空间感知底座,让机器看懂真实物理世界。
(完)
【免责声明】
此文为在诸城新闻网出于传播更多信息的转载发布,不代表本文的观点及立场。所涉文、图等资料的一切权力和法律责任归材料提供方所有和承担。文章内容仅供参考,不构成任何购买、投资等建议,据此操作风险自担!如若本文有任何内容侵犯您的权益,请及时联系本站邮箱:1958 11781@qq.com,本站将会在24小时内处理完毕。